TI mmWave 3D 추적
IWR6843 · DSS·UART·Visualizer
mmWave Radar · Embedded Integration · System Validation
IWR6843 센서 설정·C674x DSS·dual-UART를 연결한 3D 사람 추적. 장비 사진과 Visualizer 실행 화면.
실제 장비·실행 화면·설정 자료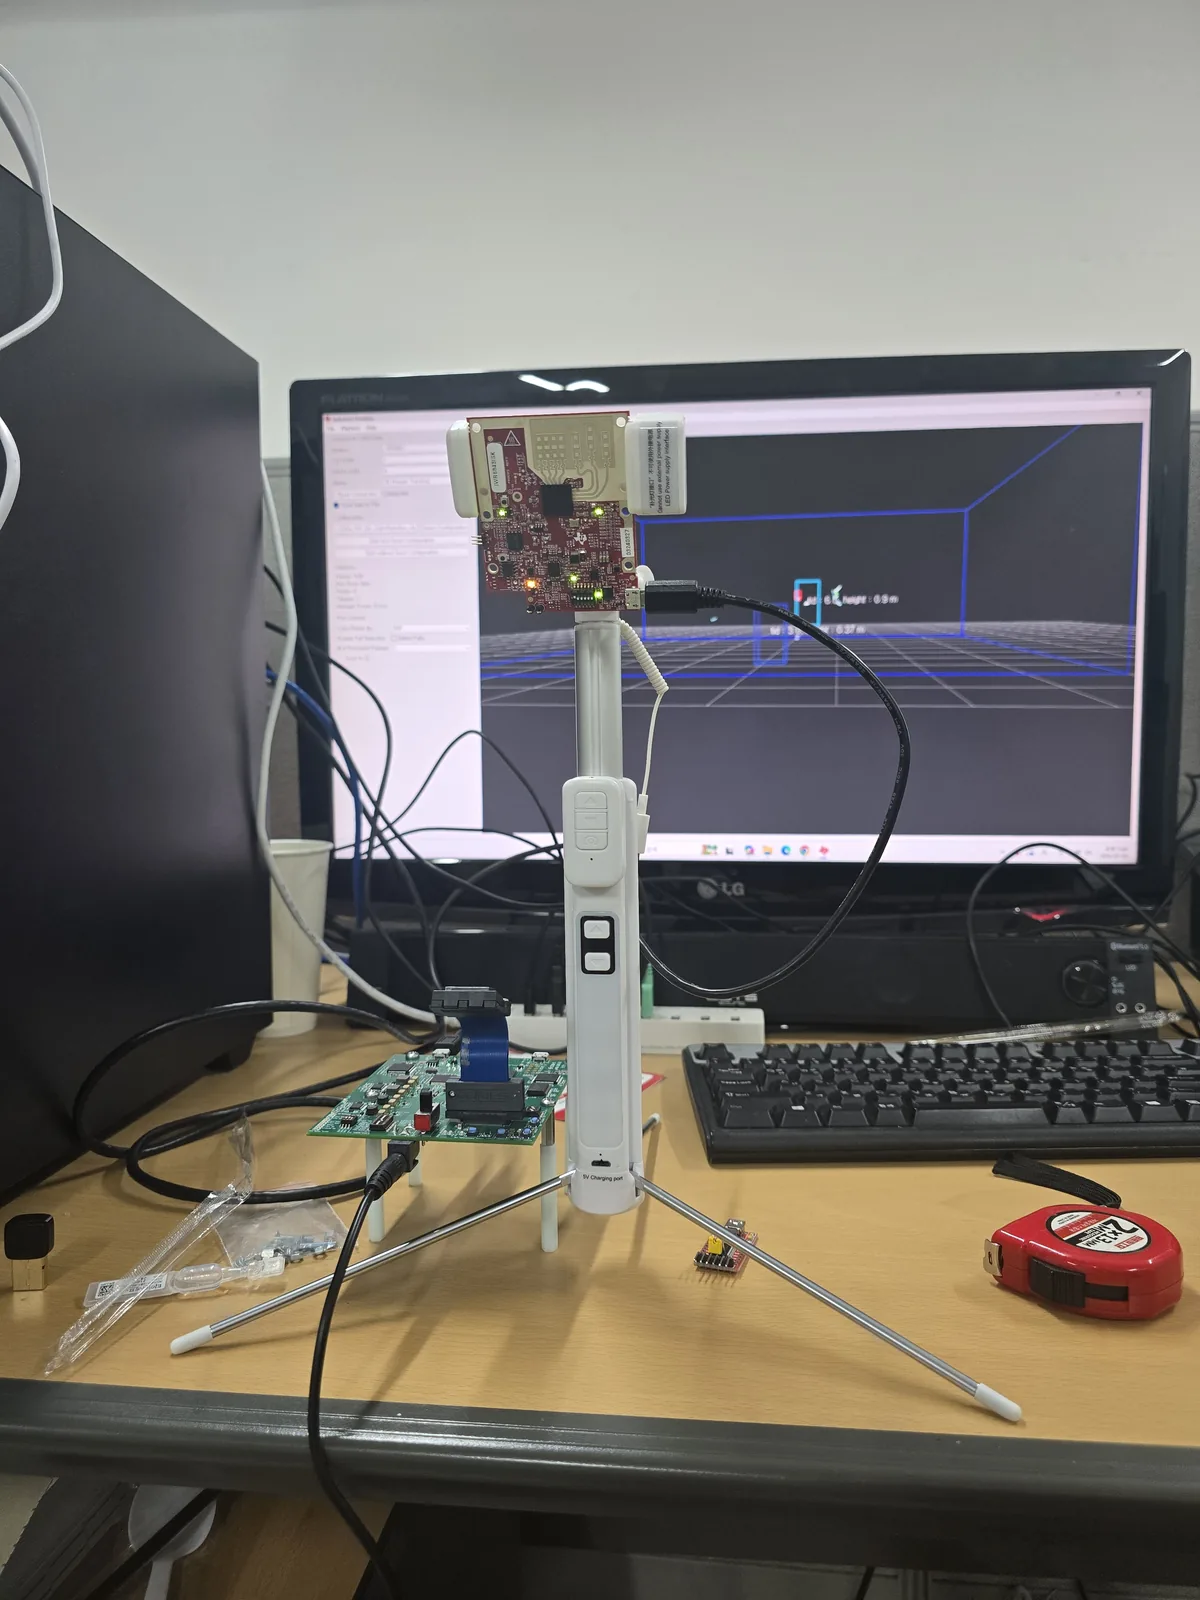
IWR6843 · DSS·UART·Visualizer
01
레이더 알고리즘, DSP 빌드, 직렬 통신과 GUI가 나뉜 개발 환경에서 설정값이 실제 3D 추적 출력까지 이어지는 경로를 확인하는 문제입니다.
02
IWR6843 sensor → range·Doppler 처리와 2D Capon/MVDR·CFAR → DSS/MSS shared memory·mailbox → dual UART → Visualizer.
03
04
Radar chirp → range·Doppler·angle 처리 → dynamic/static CFAR → point cloud·target list → serial packet → 3D 화면.
05
06
기반 소프트웨어: TI Radar Toolbox·SDK 예제. 작업 범위: 설정·DSS 빌드 구조·통신·GUI. MSS 자료: 바이너리. 생체신호 표시: 기능 화면.
IWR6843의 설치 높이·방향·FOV·range·threshold를 실험 공간에 맞춰 조정했다. C674x DSS 처리와 DSS–MSS 데이터 이동, CLI 115200 bps·data 921600 bps UART를 거쳐 3D point cloud와 target tracking 화면으로 이어진다.
기반: TI Radar Toolbox·SDK 예제. 보관 자료: DSS build artifact·MSS 바이너리·Visualizer 화면.