mmWave · FMCW Radar · Radar 신호처리
IWR6843 3D People Tracking에서 설정부터 화면 출력까지
2026-09-04 · 수정 2026-09-04 · Hyeongrok Ryu
IWR6843 EVM의 설치, DSS 처리 구조, dual-UART와 Visualizer 출력을 따라간 시스템 통합 사례.
- 유형 / 난이도
- project-log · advanced
- Tools
- IWR6843ISK, IWR6843AOP, TI Radar Toolbox, Code Composer Studio, SYS/BIOS, UART
실험 환경
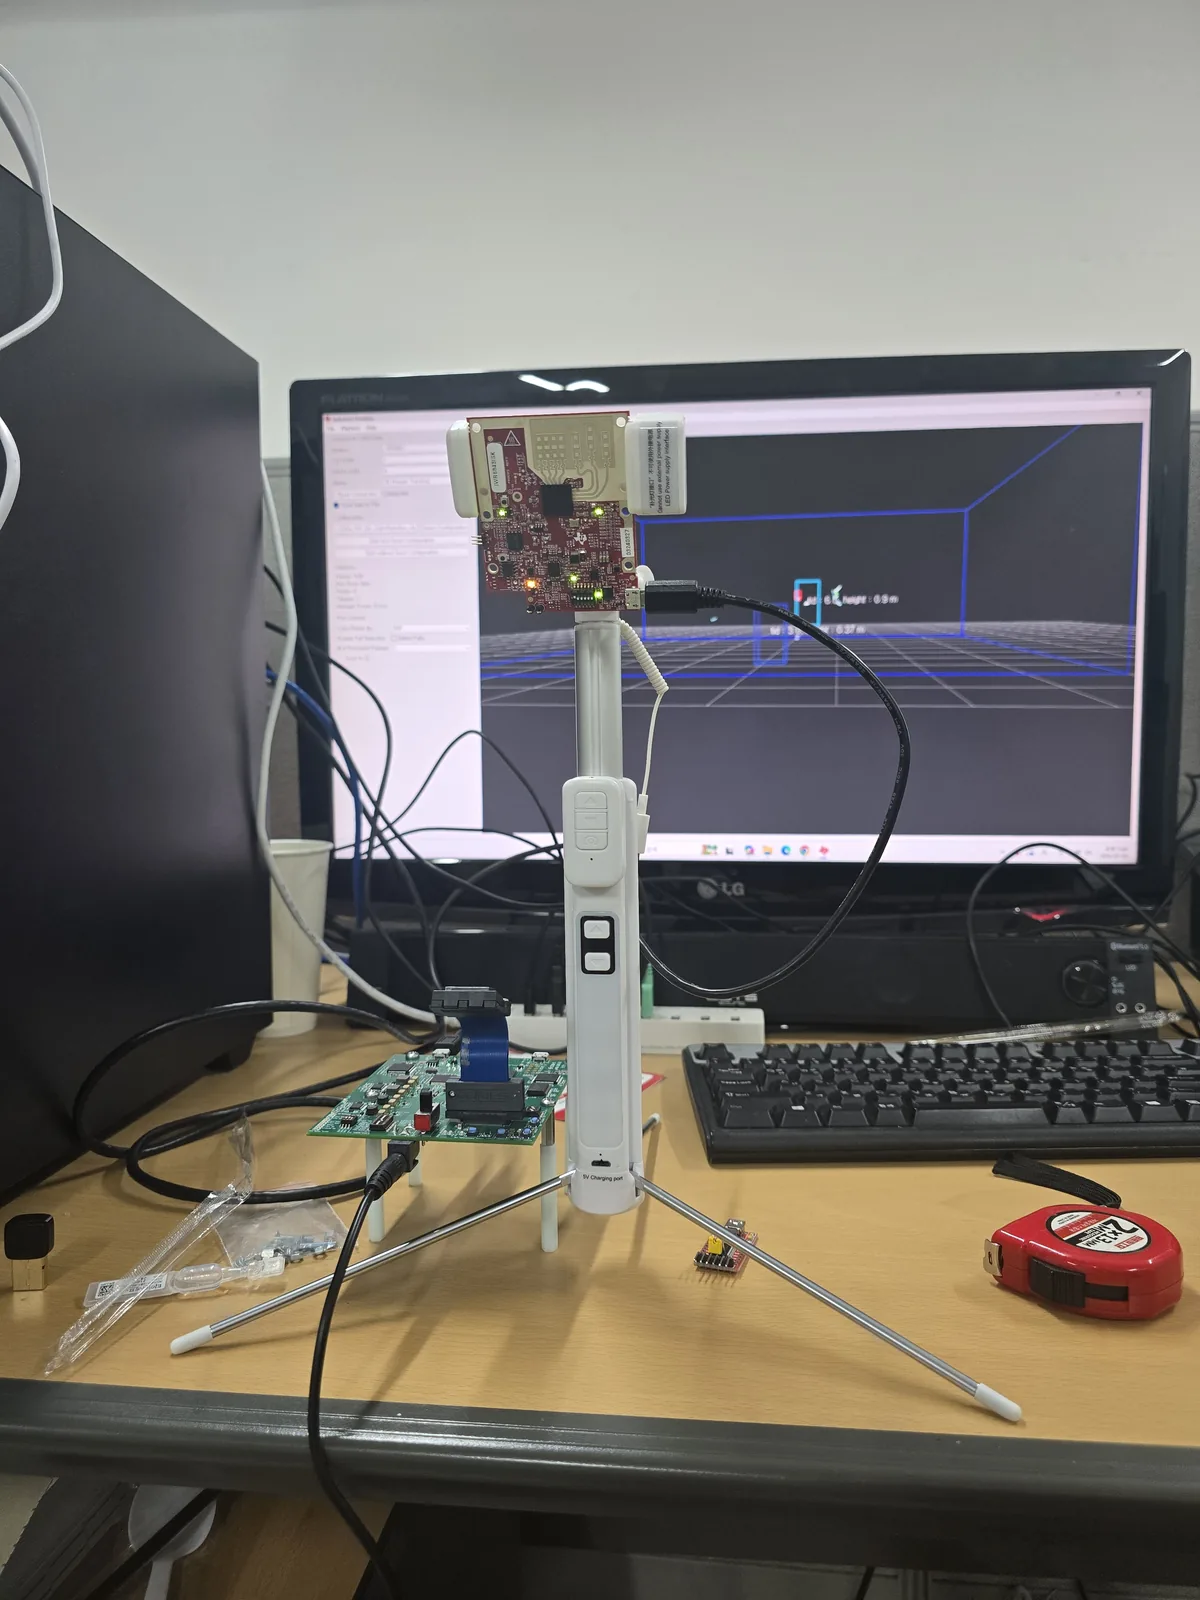
IWR6843 계열 EVM을 스탠드에 세우고 사람의 이동이 들어오는 방향을 기준으로 센서 높이와 방향을 맞췄다. 같은 설정값이라도 장착 자세와 관측 영역이 달라지면 point cloud가 화면 밖으로 나가거나 바닥 반사가 두드러질 수 있어, 설치 상태와 GUI 출력을 함께 보며 조정했다.
레이더 처리 구조
저장된 DSS project에서 range와 Doppler 처리 뒤 2D Capon/MVDR beamforming, dynamic 및 static CFAR가 이어지는 구성을 확인했다. 결과는 angle, Doppler, SNR 정보를 가진 point cloud와 target list로 정리된다. GUI의 점 하나를 센서 출력으로만 보지 않고, chirp부터 검출 결과까지 어떤 단계가 앞에 있는지 순서대로 대응시켰다.
DSS와 MSS 사이의 전달
C674x DSS 쪽 build와 SYS/BIOS 구성은 레이더 신호처리를 담당하고, 처리 결과는 shared memory와 mailbox를 거쳐 MSS 쪽 전달 경로로 넘어간다. 보유 파일에는 MSS binary만 있고 대응 source가 없었기 때문에 MSS 내부 수정을 작업 범위로 쓰지 않았다. 대신 DSS 출력 형식과 serial packet이 Visualizer 입력으로 이어지는 접점을 중심으로 살폈다.
두 UART의 역할
연결 단계에서는 CLI port와 data port를 분리했다. CLI는 115200 bps로 센서 설정을 전달하고, data port는 921600 bps로 point cloud와 target 정보를 보낸다. 포트를 바꾸어 연결하거나 baud rate가 맞지 않으면 설정은 들어가도 화면이 멈추거나 반대로 데이터가 해석되지 않는다. 이 구분은 센서, firmware와 PC application 사이 문제를 나눠 보는 기준이 됐다.
CLI UART  : 115200 bps  -> sensor configuration
Data UART : 921600 bps  -> point cloud and target packets
Visualizer에서 본 출력
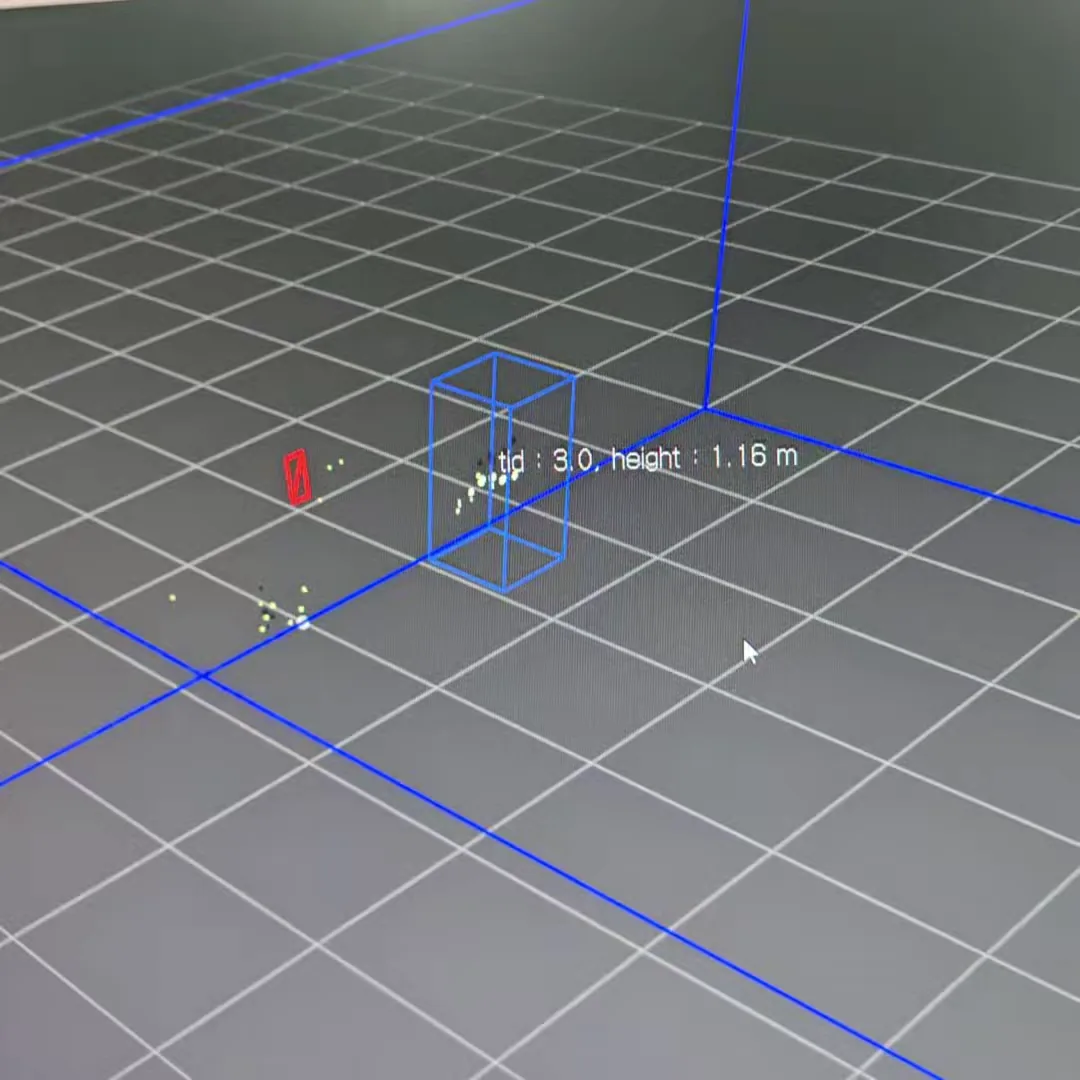
sensor position, FOV, range, boundary와 detection threshold를 조정한 뒤 3D tracking 화면에서 target ID와 bounding box가 시간에 따라 움직이는 모습을 비교했다. 별도 화면에서는 range profile, point cloud와 vital-sign 표시도 확인했다.
현재 확인 범위
이 경험의 핵심은 레이더 알고리즘을 처음부터 새로 만드는 일이 아니라 장비, DSP build, 통신 설정과 GUI 출력을 하나의 data path로 이해한 데 있다. 18.17초 실행 영상에서는 3D target의 이동을 확인했다. vital-sign 숫자는 UI 기능 출력으로만 다뤘으며 의료 성능, 차량용 CAN/LIN 연결과 환경·EMC 시험은 다음 단계의 과제다.
사용한 자료
- TI Radar Toolbox project archive and Visualizer captures — project-archive; system architecture and runtime-output review